为什么机器人需要双电池包热插拔
从"换电即停机"升级为"可控能源接管",提升高价值机器人运行连续性。
HUMANOID · 人形机器人
高动态峰值、起身 / 搬运时功率波动;换电期间保证主控与安全姿态。
QUADRUPED · 四足 / 巡检
户外持续作业、环境可靠性及电池快速维修能力。
AMR / AGV · 移动机器人
任务排程与补能协同;降低待机和中断损失。
设计目标:母线连续 · 包间隔离 · 受控插拔 · 电池识别 · 故障可诊断
Hot-Swap System
面向人形、四足与 AMR / AGV:在可用功率、母线连续性与安全条件满足时实现受控换电。
40V 参考设计:双包 1800W,单包 900W 降额接管。
母线下限 28V,无 MCU 复位,波形 + 系统日志验收。
预充 + 压差检查,端子无烧蚀。
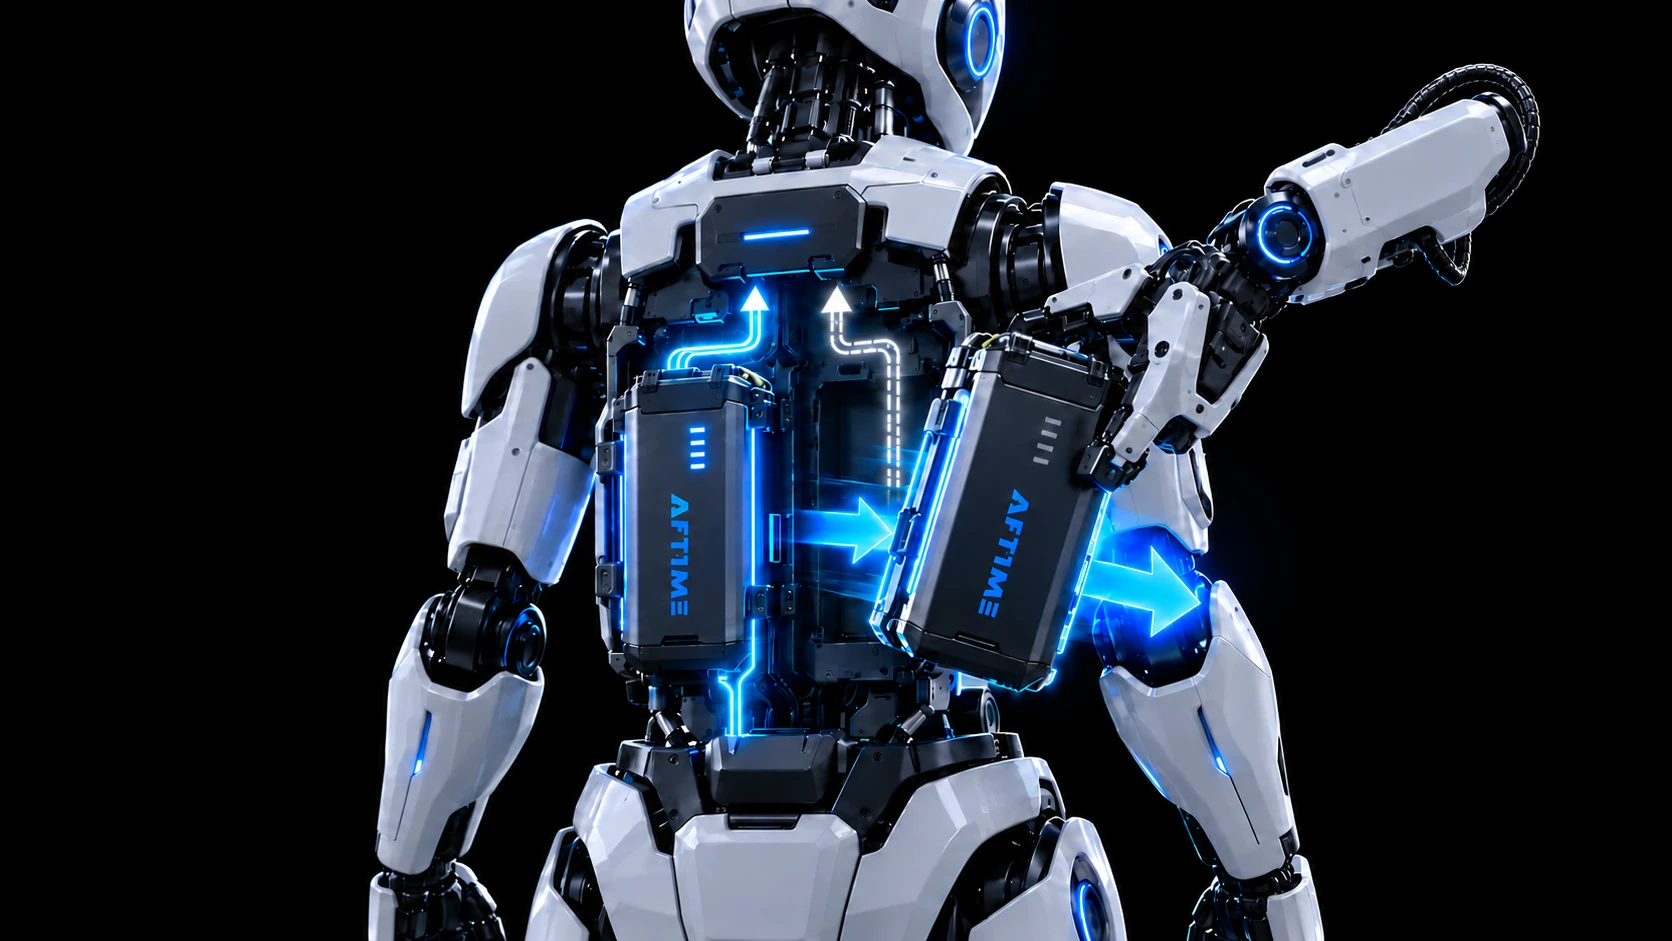
从"换电即停机"升级为"可控能源接管",提升高价值机器人运行连续性。
高动态峰值、起身 / 搬运时功率波动;换电期间保证主控与安全姿态。
户外持续作业、环境可靠性及电池快速维修能力。
任务排程与补能协同;降低待机和中断损失。
设计目标:母线连续 · 包间隔离 · 受控插拔 · 电池识别 · 故障可诊断
以下为原稿示例(36–40V / 1800W),新项目需根据实际要求重新评估。
| 平台 | 设计案例 | 新项目说明 |
|---|---|---|
| 电压 / 功率 | 36–40V;双包总功率 1800W | 实际工作电压窗口、峰值 / 持续功率 |
| 单包工况 | 900W 单包降额 | 单包可维持的安全动作与最小系统功率 |
| 母线底线 | 36V 降至 28V | 主控 UVLO、驱动欠压与瞬态响应 |
| 隔离方案 | 每包内置理想二极管 ORing | 电池与整机架构、故障隔离及热约束 |
| 交付判据 | 重复插拔 / 温升 / 浪涌测试 | 各 OEM 的 DVP&R 及整机安全等级 |
功率路径采用硬件自治隔离;软件负责识别、状态管理和慢时间尺度功率仲裁。
智能电池包
BMS / 通信 / 在位信号
理想二极管
反灌隔离 / 预充
共母线 · 独立缓冲电容
驱动器 · 主控
智能电池包
BMS / 通信 / 在位信号
理想二极管
反灌隔离 / 预充
限功率建议 · 功率仲裁
通过两条独立隔离通道实现连续供电;安全接管自适应调整供电。
PACK A + PACK B:电池包状态就绪;系统按可用功率与压差分配负载。
A only:PACK B 拔出后由 A 供电;若负载超能力,系统主动降载。
A + B:新包重新插入、识别和预充后,受控恢复并联输出。
保留原稿的电动工具计算条件,作为方案校核起点;不是 AFTIME 机器人实测案例。
| 电池配置 | 2 × 36V(10S6P)· 21700 4.0Ah ×6 并联 / 包 |
| 目标输出 | 双包 1800W · 单包示例 900W |
| ORing | 每包独立控制器 · 100V / 1mΩ MOSFET 并联 |
| 通信 / 控制 | 双包 CAN 通讯 · MCU 轮询 + GPIO |
Concept application / 非实测
双包背部电池舱(H-PACK 01 / 02),双路隔离 · 机械锁止 · BMS / CAN。
· 运动时功率预算:基于起身、步态和负载计算峰值 SOP
· 换电时限制动作:对髋 / 膝驱动功率和姿态控制设安全边界
· 单包安全裕量:余包必须覆盖最小安全姿态与主控负载
· 系统联锁:支架 / 锁扣 / 电气许可及机器人状态联动
连续运营与换电维护。
· FIELD ROBOT:户外电池舱密封、抗冲击与现场换电;关注失稳和防水联锁
· LOGISTICS:推荐在停靠、低负载或安全任务窗口更换,允许短时降功率
· FLEET:上传电池健康及可用功率;按任务与电池状态安排补能
运行策略:识别 → 验证在位 → 限制高负载动作 → 预充接入 → 恢复功率预算 → 更新任务续航。
BMS 安全保障独立设计;AI 模型记录功率与健康管理数据履历。
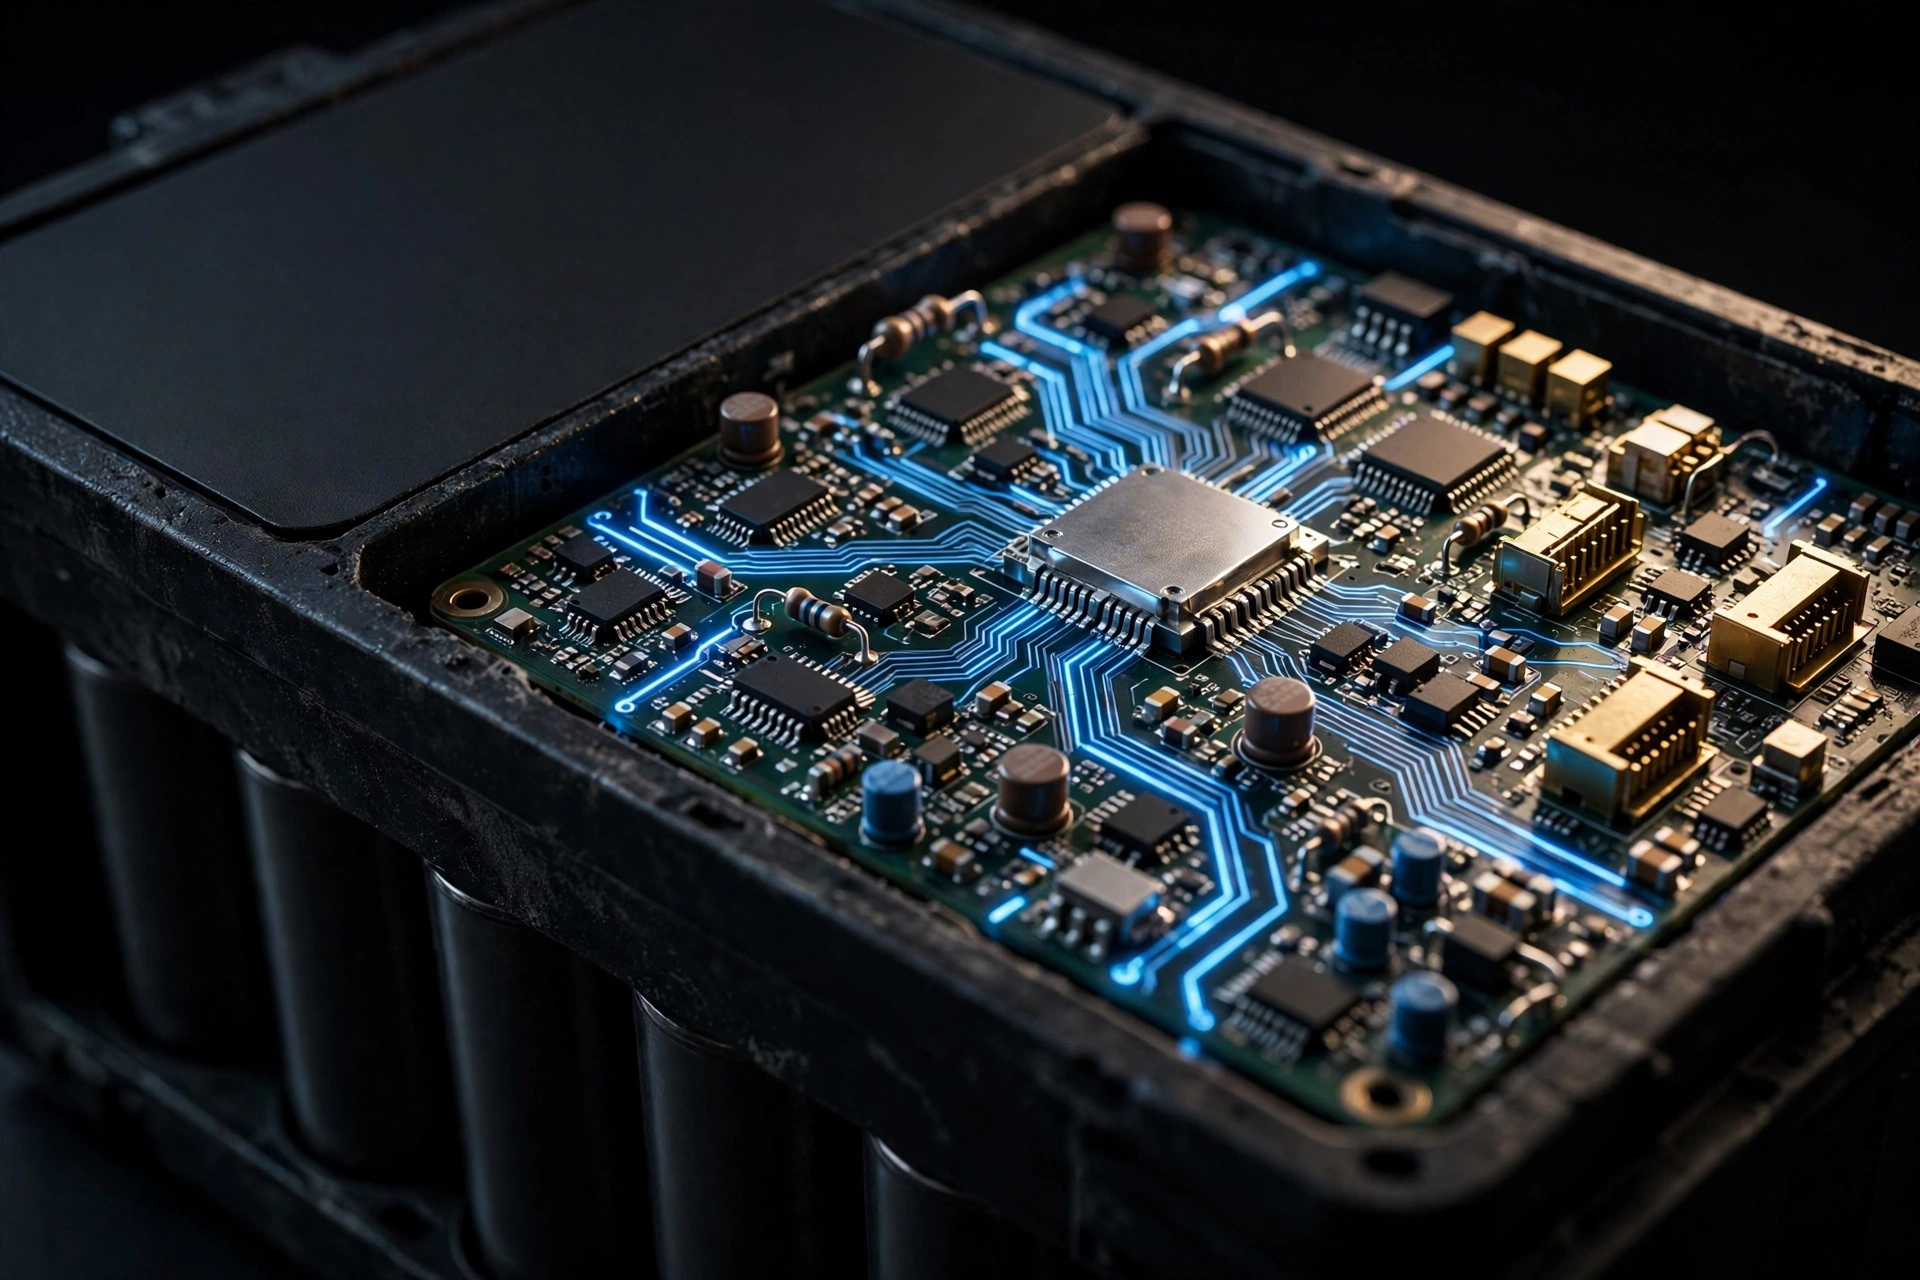
SOC / SOH / SOP 及峰值可用功率估算。
输入:电压 / 电流 / 温度 / 历史数据
结合任务负载、温度约束与运动状态,评估降载或补能。
输出:Runtime / Thermal Limit / Power Budget
长期跟踪循环退化、预测维护和多包协同。
阶段目标:数据授权后开展 Fleet 级验证
| 测试项目 | 测试内容 | 测试验收 |
|---|---|---|
| 满载换电循环 | 1000 次;母线下限 28V;无 MCU 复位 | 波形 + 系统日志 |
| 反灌 / 包间环流 | SOC 差 80%;包间电流 < 0.5A | 电流 / 故障注入 |
| 热插拔浪涌 | 插入参考 < 10A;端子无烧蚀 | 示波波形 / 端子外观 |
| MOS 温升 | 50A 单包参考工况;结温 < 100°C | 热像 + 结温估算 |
| 触点弹跳 / OCP | 不得误触发 OCP 或 UVLO | 最坏工况测试 |
| 通信与故障 | 断线、低温、锁扣误动作和异常插入 | 安全退化 / 停车 |
不能只看"换电成功":必须管理六类失效风险。DFMEA → 设计措施 → 实验判据 → 质量追溯建立闭环。
独立 ORing、反向截止及通道验证。
机械联锁、主动降流与触点分断试验。
预充回路、压差检查与主 MOS 许可。
保持电容、单包余量、转矩降额。
故障锁存、保守功率模型、安全停车。
器件结温、低温 / 振动 / 插拔循环。
AFTIME 负责产品定义、BMS 及系统验证放行;委外制造需按正式 BOM、EOL 和生产追溯执行。
AFTIME 自有品牌与核心技术标准化平台 + 客户机器人差异化系统集成。
母线 / 峰值曲线 · 安全动作 / 换电窗口
PACK 电气架构 · 锁扣 / 端子 / 预充
原型样机 / 控制软件 · EOL / 验证计划
示波 / 热 / 连接器 · 故障注入与整机测试
质量追溯 / 版本冻结 · 量产供货及持续改善
OEM 需提供的需求规格:电压范围 · P(t) 功率曲线 · UVLO · 机械安装界面 · 通信协议 · 任务安全状态 · 认证目标
硬件自主切换 · 软件智能仲裁 · 系统安全验证
独立功率隔离;预充与连接器时序必须协同。
识别、功率预算、受控降载和故障状态闭环。
按客户工况证明母线连续、热安全和端子寿命。
AFTIME | Smart Battery Pack + Smart BMS + AI Energy OS
2026.10 · 技术方案 · OEM 评审稿